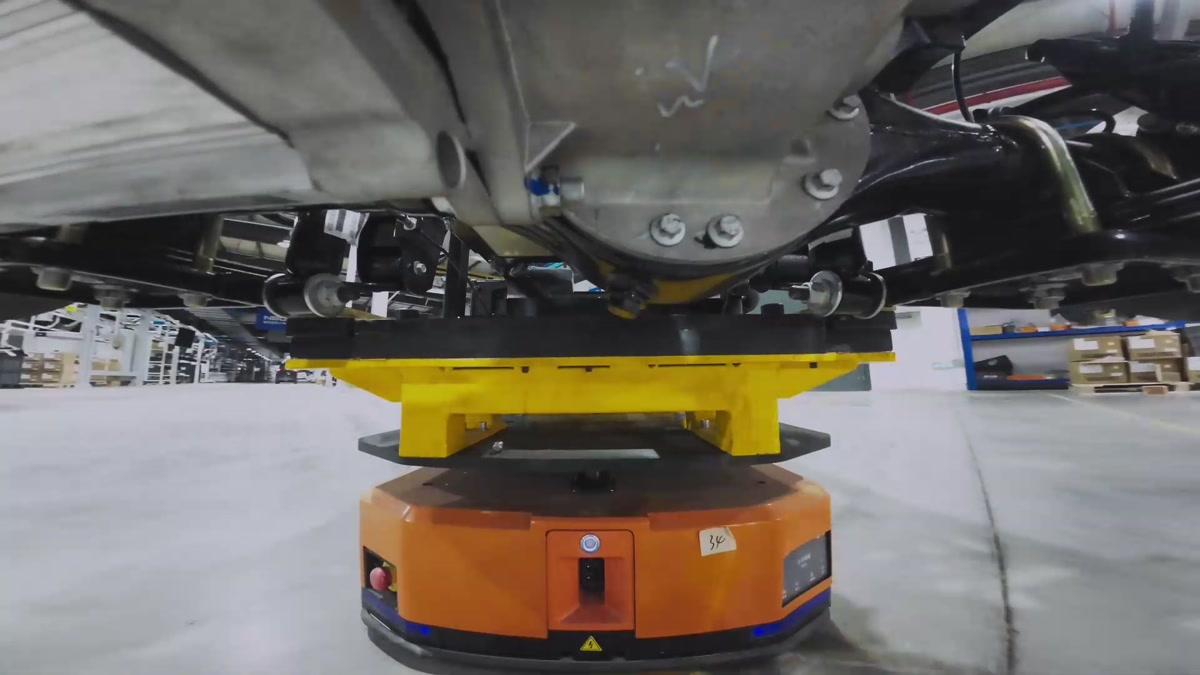
01 / 车架上线
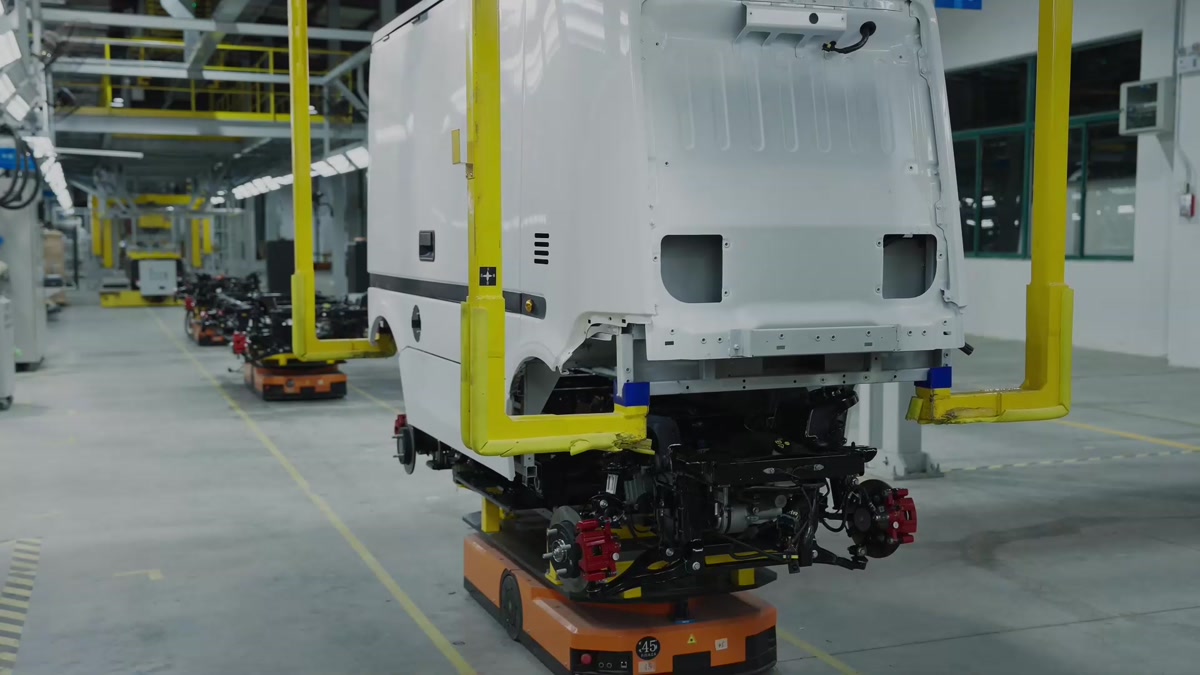
29.44–33.92 s视频中的橙色承载AGV、黄色定位托架与车架转运。上线完整节拍由表格工位补充。
- 车架随承载AGV进入
- 减速对位并抬升托架
- 定位确认,准备流转
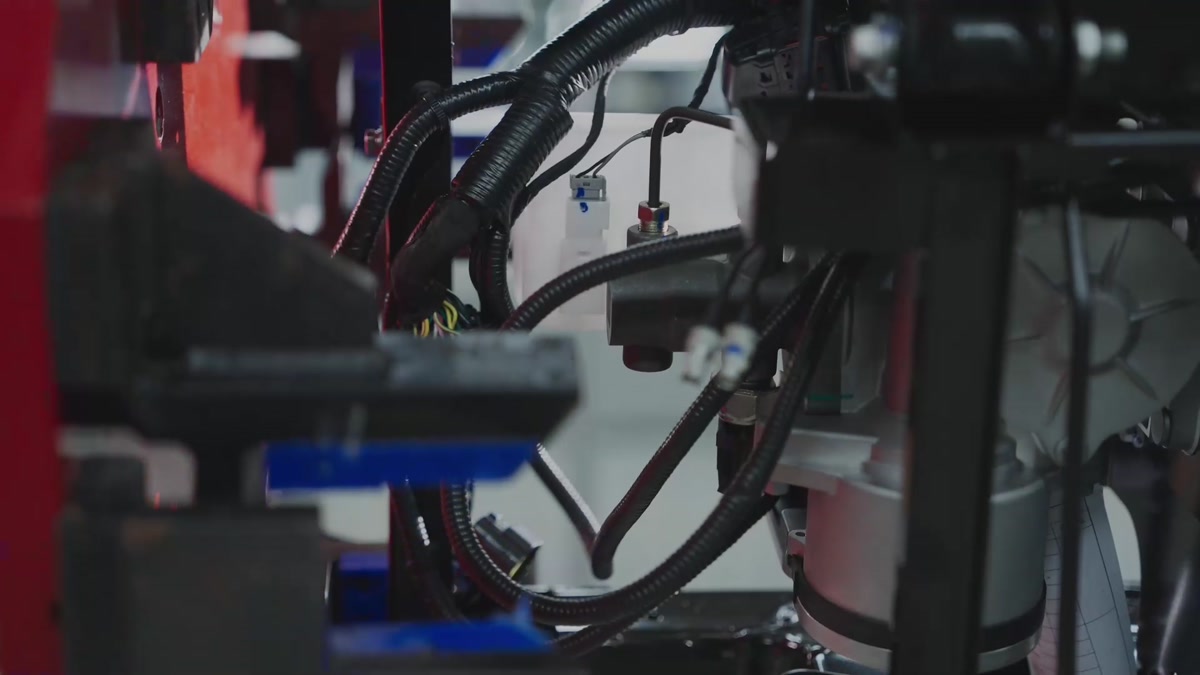
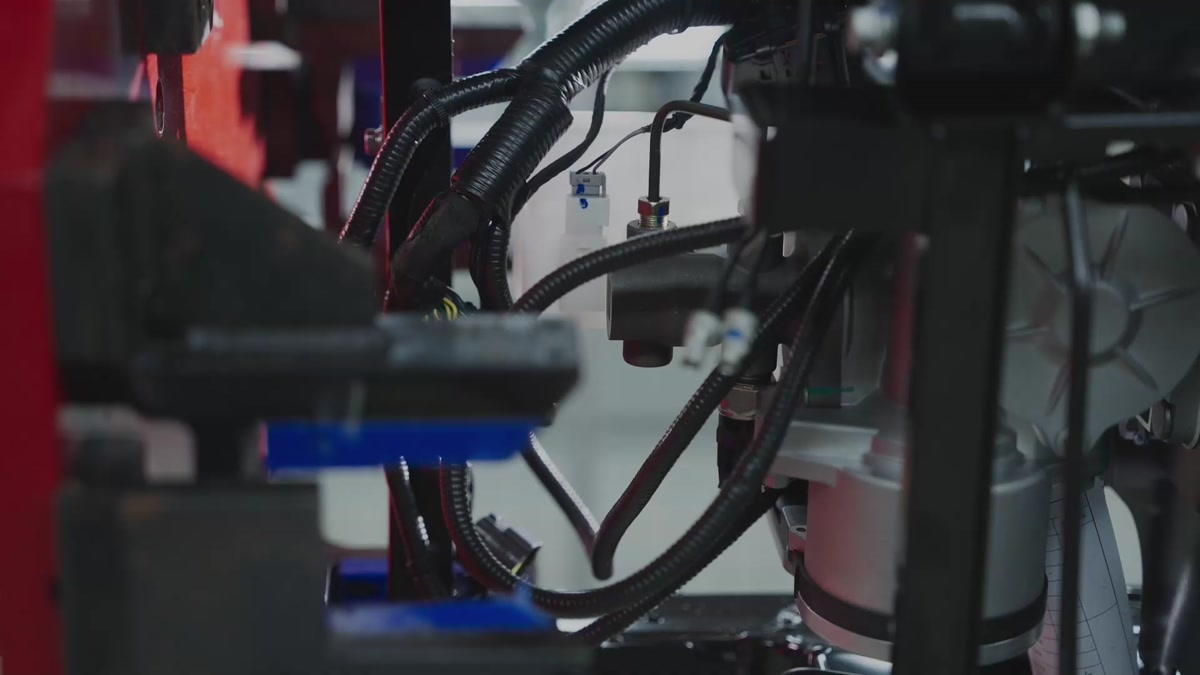
02 / 管路安装
34.92–38.32 s原片可见车架线束、管路与夹具细节;管路逐件装配及气密参数未完整展示。
- 管路与线束备料
- 沿车架布设并固定
- 检查接头与走线路径
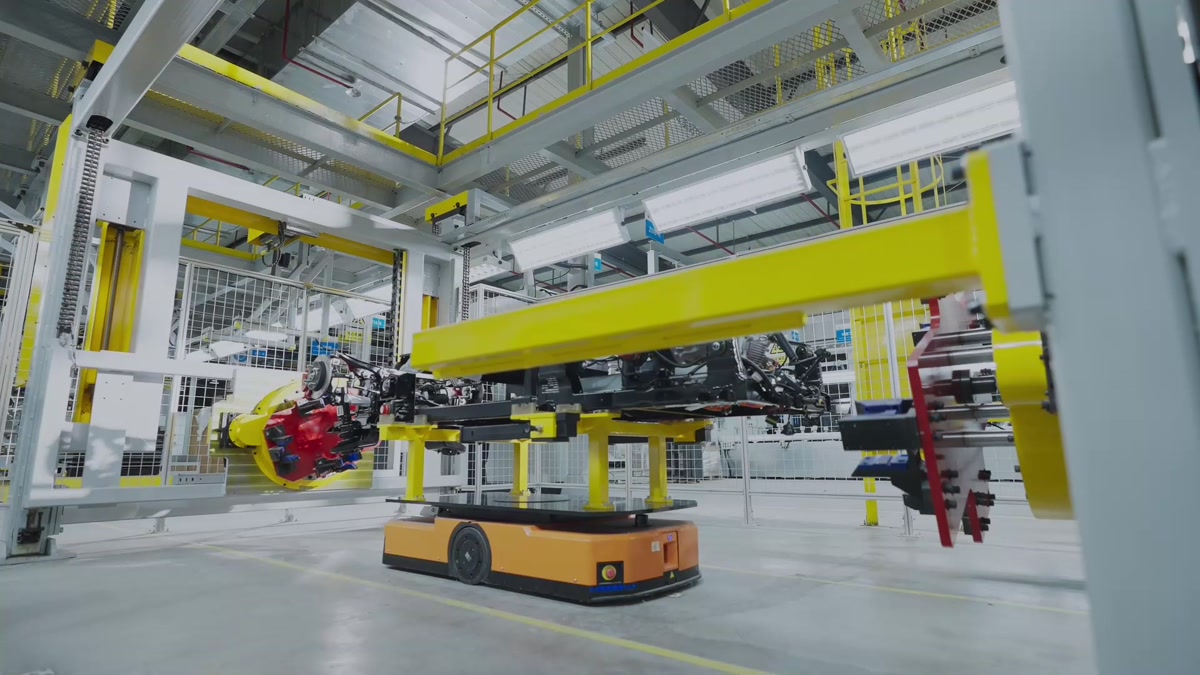
03 / 车架翻转
31.56–38.32 s俯视车架、左右红色夹具、蓝色夹紧块、黄色翻转横梁与翻转姿态均可见。
- AGV定位、夹具接近
- 两端夹紧并抬升
- 沿车架纵轴翻转180°
- 工位确认后复位、松夹
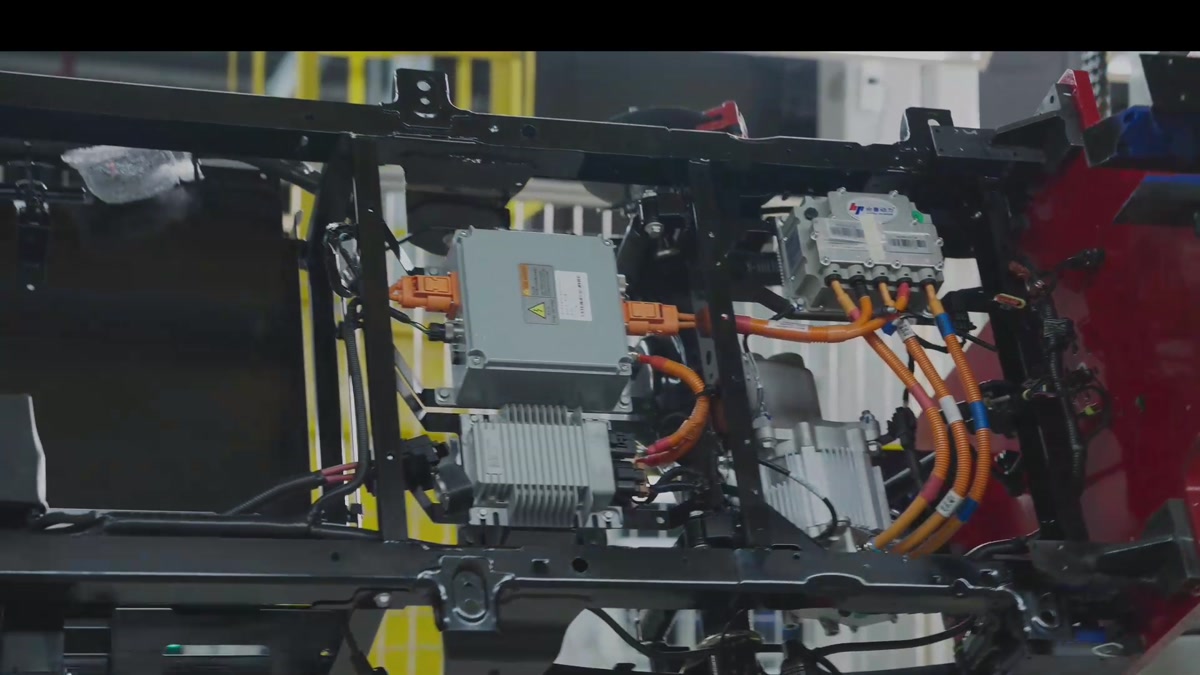
04 / 域控支架合装
35.80–38.32 s可见银色电控盒、支架及橙色高压线束。合装名称和模组入口位置来自表格。
- 模组从北侧入口配送
- 支架与域控总成下落定位
- 连接线束并确认固定
05 / 定量加注
表格 H8该工位以表格为依据;原片未提供足以确认液体种类、接口数量或加注量的连续特写。
- 加注枪接近接口
- 连接并示意定量加注
- 断开、回收软管
06 / 电池与箱体合装
29.44–30.40 / 38.32–41.72 s箱体黄色吊臂、蓝色托块与AGV承载有直接画面。电池下合装按用户标注的图片,将原图托盘上的总成替换为电池包。
- 电池包随下合装台对位
- 风琴罩举升,电池自下向上合装
- 下合装台下降退出
- 黄色吊具下降,箱体与底盘合装
07 / 外饰与车轮拧紧
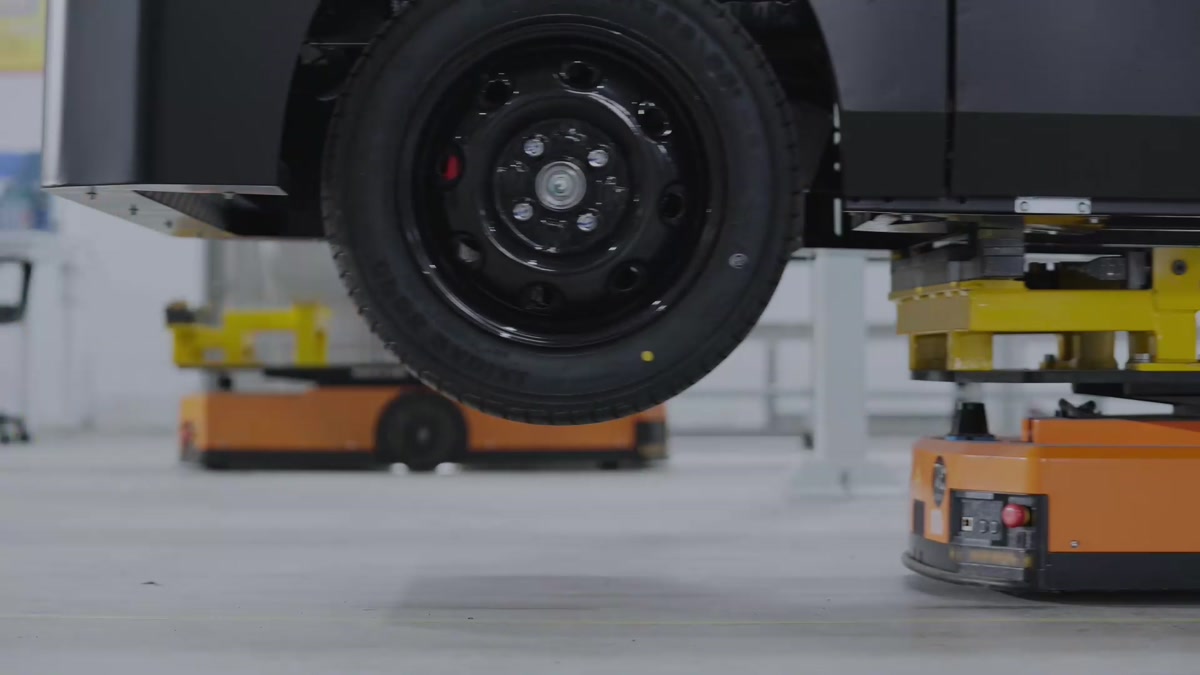
16.60–18.96 / 46.84–47.28 s可见轮胎备料、车轮与底部承载。自动拧紧由表格明确,原片未展示完整拧紧机构和扭矩曲线。
- 车轮对位、工装接近
- 主轴贴合并旋转示意
- 拧紧工装退回、进入自检
08 / AI扫描与软件自检
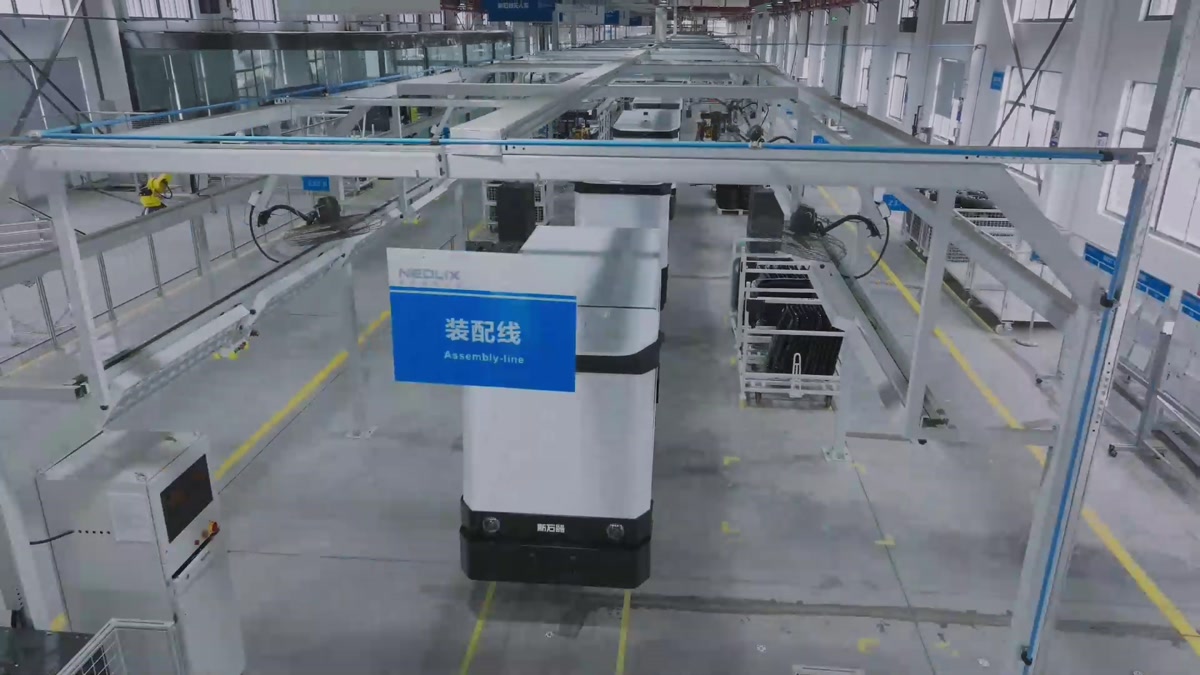
表格 K8 / 47.28–48.24 s工位名称来自表格。原片有下线/装配区域,未展示可判读的AI算法、软件界面或检测结果。
- 整车进入扫描区域
- 扫描横梁移动检查
- 软件自检进度示意
- 车辆向南转入OK线
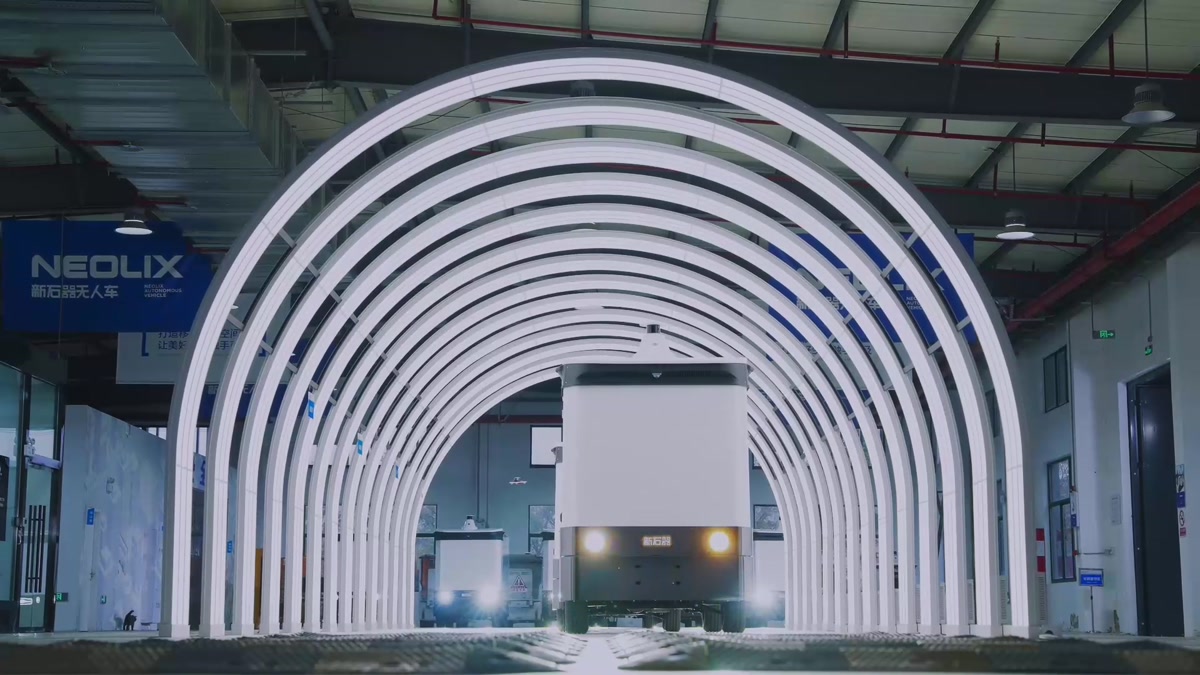
09 / OK灯廊人工复查
15.08–16.60 / 48.24–50.56 s连续白色拱形发光带、暗色肋架、灯光在车身上的反射,以及整车通过均可直接观察。人工复查按表格与截图补充。
- 向西进入OK灯廊
- 连续光带照亮各侧表面
- 人工复查漆面、间隙与外观
- 沿同一方向进入检测线
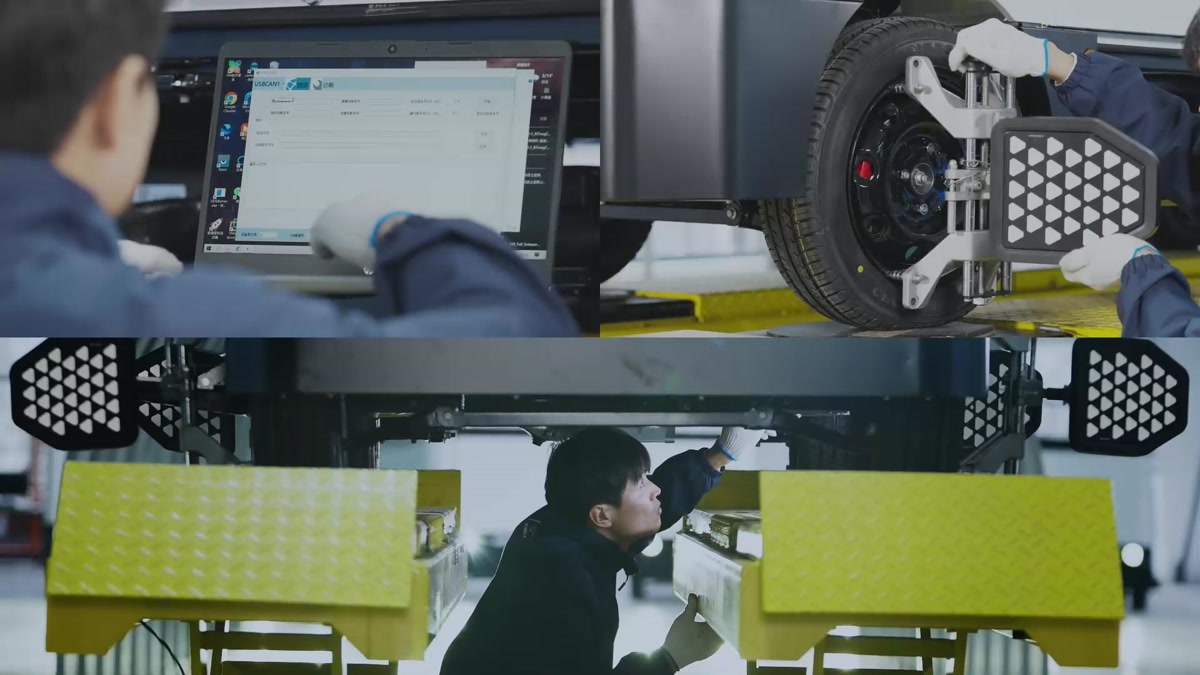
10 / 检测线
50.56–54.68 s颠簸块、滚筒/轮端、电检近景及四轮定位分屏;新增四轮定位图补充黄色双跑道举升台与下部人工检查。
- 通过错列颠簸段
- 轮端与滚筒检测
- 四轮定位板采集
- 举升检查并降台离开
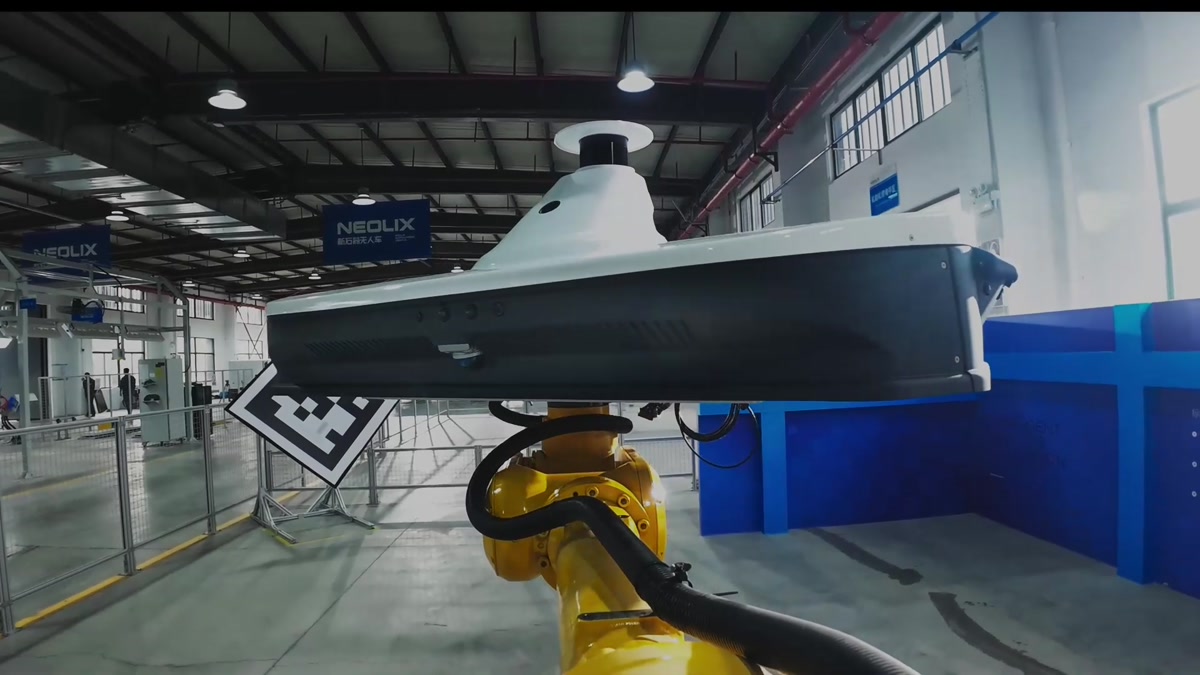
11 / 标定间
整车标定间按工位图布置;两段视频提供目标板与环境参考仅保留整车标定间、目标板、定位线与标定终端。原片中的机械臂模组标定仅作为视频参考,已从方案中取消。
- 整车沿检测方向进入标定间
- 在地面定位线内停车
- 读取视觉目标板,执行整车标定示意
- 沿检测方向退出,进入淋雨线
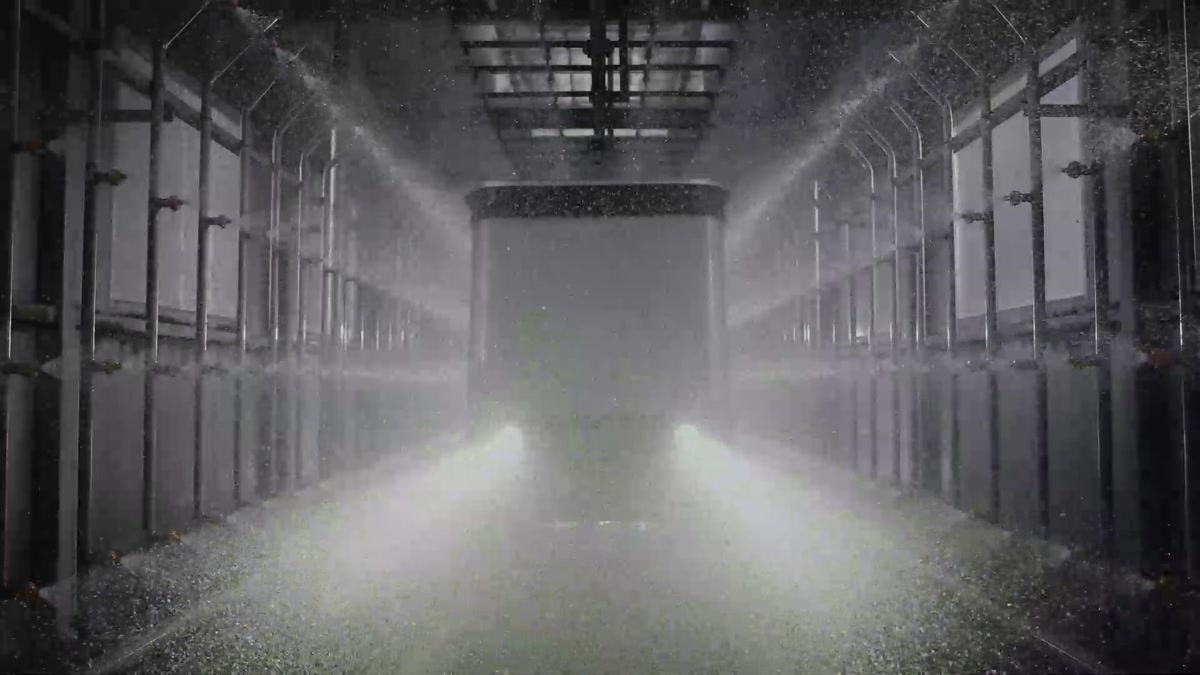
12 / 淋雨线
54.68–59.52 s封闭长通道、多排顶部/侧面喷嘴、强喷淋水束、水雾与湿地面;新增淋雨线图补充入口框、排水沟和黑黄警示边。
- 车辆驶入并关闭入口喷淋段
- 顶部与侧面同步喷淋
- 停喷、滴水并缓慢驶出
- 经南侧出口进入路试跑道